
Cuatro dedos con 13 grados de libertad aplicados…manipula objetos con precisión similar a la humana
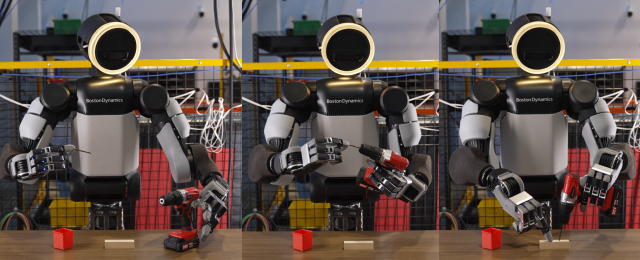
Un robot que taladra madera y aprieta tuercas con cuatro dedos. Escenas que parecían sacadas de películas de ciencia ficción se están convirtiendo gradualmente en realidad.
Boston Dynamics, la filial especializada en robótica del Grupo Hyundai, presentó por primera vez el 1 de octubre (hora local) una mano robótica de nueva generación basada en cuatro dedos y mostró un video del robot Atlas, equipado con esta tecnología, realizando diversas tareas de manipulación.
Los robots humanoides deben realizar múltiples tareas utilizando espacios de trabajo y herramientas diseñadas para las personas, por lo que la versatilidad y flexibilidad son elementos críticos. En consecuencia, la importancia de la mano robótica como factor clave que determina la capacidad de realizar tareas versátiles en robots humanoides está aumentando significativamente.
En el video, Atlas demostró precisión en el montaje, reposicionamiento de objetos en la mano y otras tareas utilizando la nueva mano robótica para manipular herramientas y componentes pequeños.
Atlas tomó una broca de taladro, la insertó en el taladro, activó la herramienta y perforó suavemente un agujero en la madera. Requiere tecnología de control preciso de la fuerza y el movimiento de cada dedo, ya que debe sostener firmemente el mango de la herramienta y presionar el botón simultáneamente.
También demostró la capacidad de girar y apretar tuercas con los dedos. Para ensamblar componentes pequeños y robustos como pernos y tuercas con la mano, se requieren el control preciso del agarre fino y la capacidad de reposicionar objetos dentro de la mano.
Además, el robot mostró la manipulación estable de objetos con características diferentes de forma y fricción, como girar palillos de tambor largos y delgados con los dedos, o mover simultáneamente dos pelotas de golf en la mano con superficies lisas y duras. Estas operaciones requieren ajustar continuamente el contacto y la fuerza entre los dedos sin soltar el objeto. La nueva mano demuestra que puede ajustar el movimiento y la fuerza de los dedos según la forma, material y estado de contacto del objeto.
La característica más notable de la mano de nueva generación desarrollada por Boston Dynamics es que implementa un total de 13 grados de libertad en cuatro dedos, incluido el pulgar, mejorando significativamente las capacidades de manipulación precisa en comparación con manos robóticas anteriores.
El pulgar, basado en cuatro grados de libertad, realiza acciones de agarre precisas con los otros dedos. Los dedos restantes están compuestos por tres grados de libertad cada uno, lo que permite separar los dedos y controlar sus puntas con precisión. Esto permite manipulaciones similares a las humanas, como agarrar objetos y cambiar la posición y orientación de los objetos dentro de la mano.
* Este artículo ha sido traducido por IA.